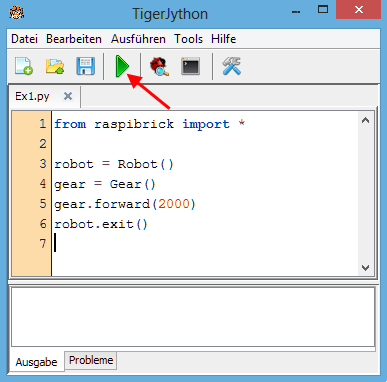
Starten Sie die TigerJython IDE und geben Sie ein Programm ein:
from raspibrick import *

robot = Robot()
gear = Gear()

gear.forward(1000)
robot.exit()
Klicken Sie auf den grünen Pfeil Ausführen.
Mit TigerJython können Pi2Go-Roboter im Real- und Simulationsmodus programmiert werden. Im Realmodus kann der Roboter entweder remote gesteuert werden, mit einem Programm der auf dem Computer läuft oder autonom, mit einem Programm, welches mit Raspberry Pi des Roboter ausgeführt wird. Bei der Simulation werden die Aktionen der Motoren und Sensoren in einem Grafik-Fenster angezeigt.
Die Programme unterscheiden sich praktisch nur in der Importzeile:
from raspibrick import* |
für den Realmodus (remote oder autonom) |
Im Folgenden wird die Ausführung eines einfachen Programms für diese drei Modi kurz beschrieben.
Beachten Sie auch Hinweis unter D. Roboter abschalten.
Voraussetzungen:
Vorgehen:
|
Starten Sie die TigerJython IDE und geben Sie ein Programm ein: from raspibrick import * robot = Robot() gear = Gear() gear.forward(1000) robot.exit() Klicken Sie auf den grünen Pfeil Ausführen. |
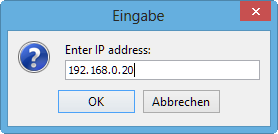
Sie können die IP-Adresse auch im Programm eingeben:
|
 |
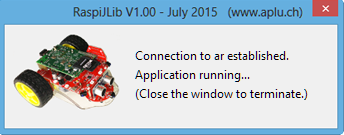
Danach wird die Verbindung zum Roboter aufgebaut und die Programmausführung gestartet. Im remote Modus wird das Programm dem Computer ausgeführt. Während der Programmausführung sendet der PC Befehle zum Roboter via WLAN und dieser führt sie aus. In diesem Beispiel fährt der Roboter eine kurze Strecke vorwärts. Währen der Programmausführung erscheint auf dem Computerbildschirm das nebenstehende Fenster. Dieses wird automatisch geschlossen, wenn das Programm beendet ist. Mit Schliessen dieses Fensters kann ein laufendes Programm jederzeit beendet werden. |
 |
Voraussetzungen:
Vorgehen:
 |
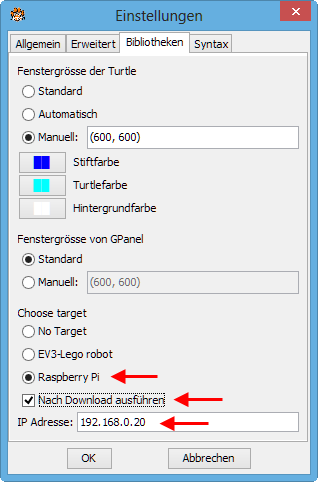 |
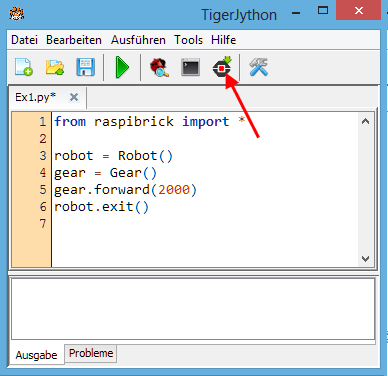 |
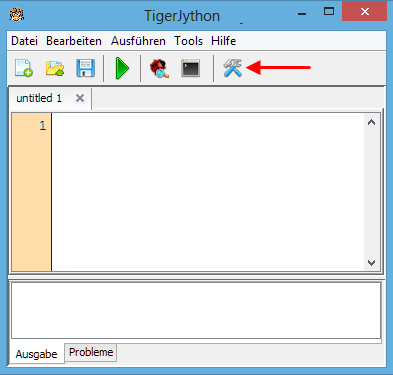
In der Funktionsleiste des TJ-Editors erscheint eine neue Ikone, die für Robotik verwendet wird. Diese bleibt in den Einstellungen gespeichert und erscheint automatisch beim nächsten Start des TigerJythons. Mit Klick auf diese neue Schaltfläche wird das Programm auf den Roboter heruntergeladen und kann mit einem kurzen Klick auf die Taste beliebig oft gestartet werden. Das Programm bleibt auf der SD-Karte des Roboters so lange gespeichert, bis ein neues Programm entwickelt und heruntergeladen wird. Auf dem Roboter kann nur ein Programm gespeichert werden. .
|
Voraussetzungen:
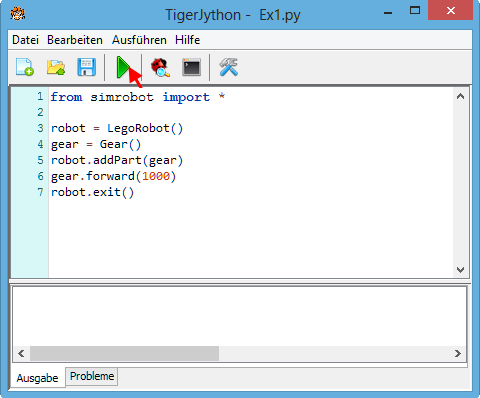 |
Geben Sie ein Programm ein: from raspisim import * robot = Robot() gear = Gear() gear.forward(1000) robot.exit() Klicken Sie auf den grünen Pfeil Ausführen. |
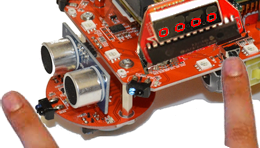
Der Roboter wird mit dem Kippschalter eingeschaltet und kann im Prinzip auf die gleiche Art abgeschaltet werden. Dadurch wird auch das Betriebssystem auf dem Raspberry Pi "abgewürgt" und ein Datenverlust auf der SD-Karte ist nicht auszuschliessen. Wir empfehlen deshalb, das Betriebssystem herunterzufahren. Dabei gehen Sie wir folgt vor:
|
 |