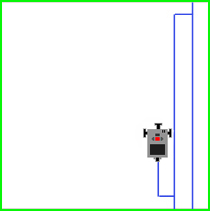
Der Roboter soll eine rechteckige Fläche, die auf allen Seiten begrenzt ist, so abfahren, als ob er sie wie ein Rasenmäher mähen würde. Falls er auf eine Begrenzung trifft, so fährt er zuerst ein wenig zurück, dreht um 90 Grad, fährt eine kurze Strecke parallel zur Wand, dreht nochmals um 90 Grad und fährt wieder vorwärts.
Für die Simulation können Sie das Hintergrundbild box.gif verwenden, welches Sie im RobotContext wie folgt einfügen können:
RobotContext.useObstacle("sprites/box.gif",250, 250)
RobotContext.setStartPosition(480, 475)
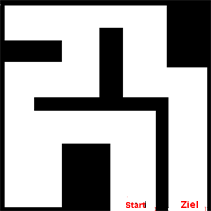
Ein Roboter mit einem Touchsensor soll ein Parcours vom Start bis Ziel abfahren.
Für die Simulation können Sie das Hintergrundbild parcours.gif verwenden.
Erstellen Sie selbst mit einem Grafikprogramm ein Hintergundbild für einen Touchsensor-Parcours im Simulationsmodus. Das Bild darf höchstens 501x501 Pixel gross sein und hat einen transparrenten Hintergrund.
Speichern sie das Bild im Unterverzeichnis sprites z.Bsp. unter dem Name myParcours.gif und geben verwenden Sie das Bild im RobotContext:
RobottContext.useObstacle("sprites/myParcours.gif",250, 250)