|
TigerJython | xx für Gymnasien |
Robotik Serie 3: Lichtsensoren
 |
Aufgaben: Serie 3 |
1) |
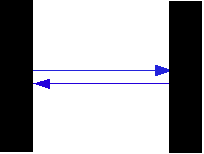
Ein Roboter mit einem Lichtsensor bewegt sich zwischen den zwei dunklen Streifen. Wenn er schwarz "sieht", dreht er um 180° und fährt wieder zurück. Für die Simulation können Sie das Hintergrundbild blackTapes.gif verwenden und dieses wie folgt als RobotContext einfügen: RobotContext.setStartDirection(0)
RobotContext.useBackground("sprites/blackTapes.gif")
|
|
|
|||
2) |
Ein Roboter mit einem Lichtsensor soll quer über einige dunkle Streifen fahren. Bei jedem nächsten Streifen erhöht den Streifen-Zähler um 1. Die Anzahl der Streifen soll fortlaufend im Ausgabefenster angezeigt werden. RobotContext.setStartPosition(0, 250)
RobotContext.setStartDirection(0)
RobotContext.useBackground("sprites/panels.gif")
|
|
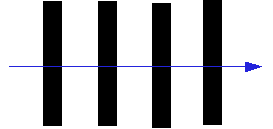 |
|||
3) |
|
 |